Der TUM IdeAward hat die Geschäftsideen von Kewazo, Apicbeam und Acrai ausgezeichnet. Die drei Teams erhalten ingesamt 37.500 Euro Preisgeld von der Zeidler-Forschungs-Stiftung sowie Coachings bei der TUM Gründungsberatung und der UnternehmerTUM.
Insgesamt hatten sich 33 Teams für die aktuelle Wettbewerbsrunde beworben. Die Gewinner arbeiten an einem intelligenten Transportaufzug für die Bauindustrie, einer hologramm-artigen Display-Technologie für die digitale Kommunikation und einem autonomen System zur nicht-chemischen Unkrautentfernung in der Landwirtschaft.
IdeAward für Bauaufzug, Hologramm und Unkraut-Roboter
Der erste Platz geht an Kewazo. Das Team hat ein intelligentes Transport-System für die Bauindustrie entwickelt. Es kann von nur zwei Personen montiert werden und ermöglicht durch die Kombination von vertikalem und horizontalem Transport einen konstanteren Materialfluss als andere Methoden. So können gefährliche Logistikaktivitäten automatisiert, Montagekosten gespart und die Montagegeschwindigkeit erhöht werden. Die gesammelten Informationen ermöglichen zudem eine fortwährende Kontrolle und Prozessoptimierung.

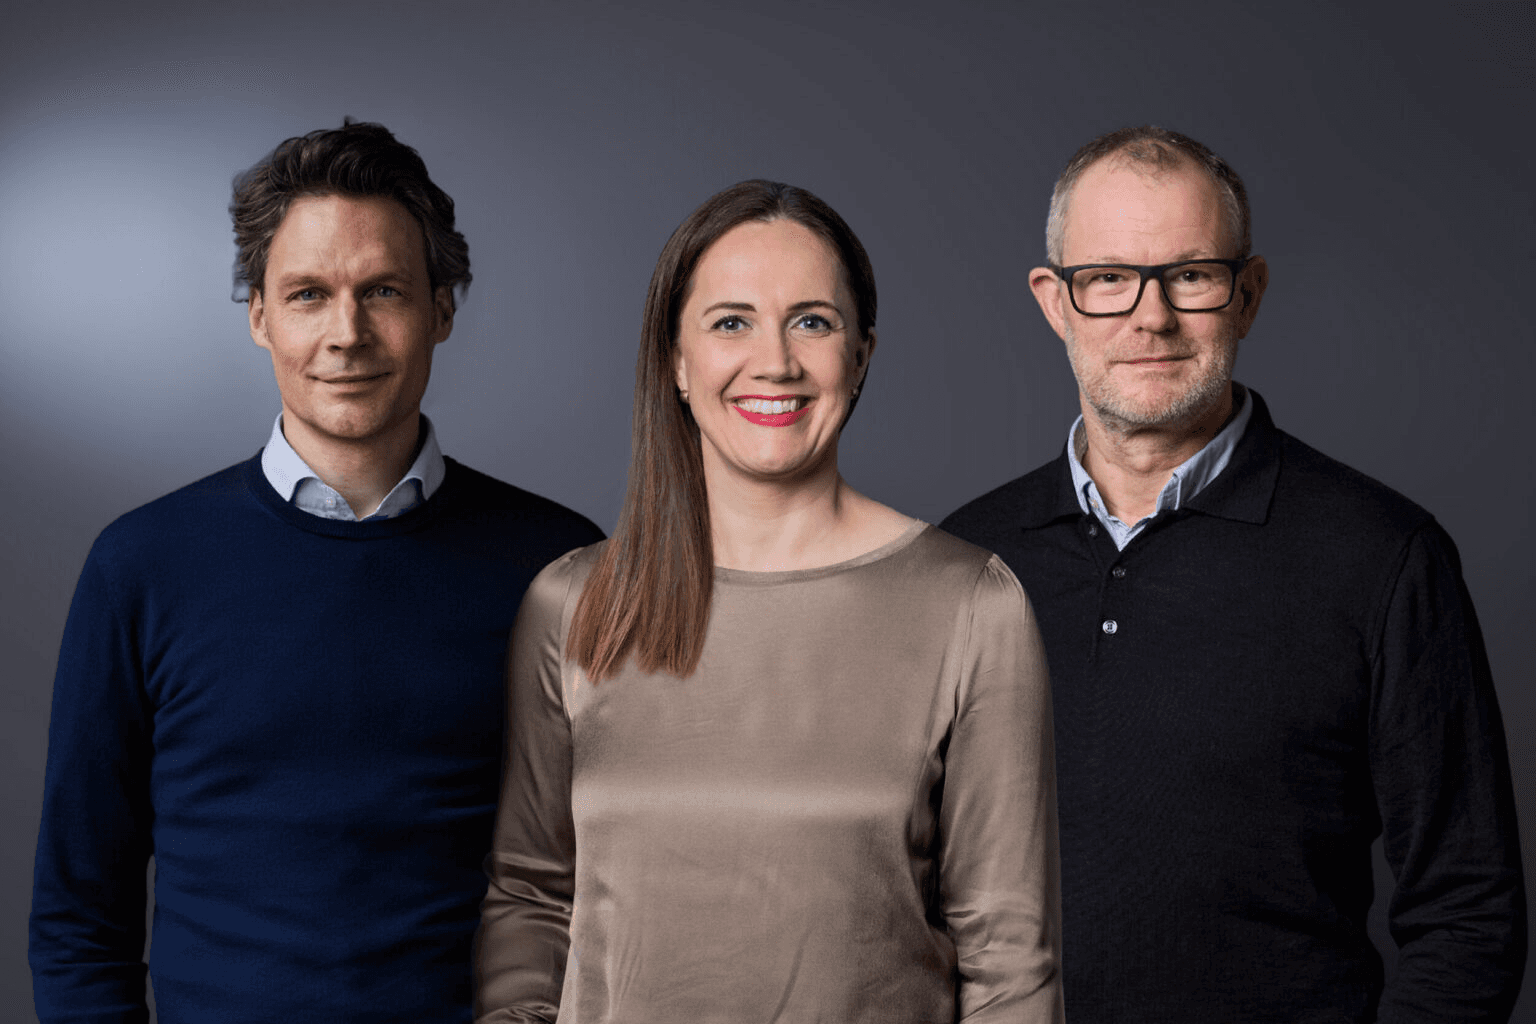
Gruppenbild der drei Siegerteams. (Bild: Uli Benz /TUM)
Apicbeam sichert sich den zweiten Platz. Das SCE-Startup entwickelt eine Display-Technologie, die frei im Raum schwebende virtuelle Bilder und Videos erzeugt. Anders als bei herkömmlichen Technologien werden die Bildinformationen dabei nicht auf einer zweidimensionalen Oberfläche dargestellt, sondern mithilfe optischer Dispersion in einer dünnen Lichtlinie codiert. Dabei erscheint das Bild im Raum schwebend wie ein Hologramm, ist rundum sichtbar und bleibt allen Betrachterinnen und Betrachtern jederzeit frontal zugewandt.
Auf Platz drei landet Acrai mit einem auf künstlicher Intelligenz basierenden System zur nicht-chemischen Unkrautentfernung. Die autonomen Landwirtschaftsroboter unterscheiden Nutzpflanzen in allen Wachstumsstadien zuverlässig von Unkraut und kombinieren dies mit der Automatisierung mechanischer Methoden zur Unkrautentfernung. Dies ermöglicht der konventionellen Landwirtschaft den Verzicht auf Herbizide und stellt der biologischen Landwirtschaft eine vollautomatisierte mechanische Unkrautregulierung in Aussicht, die günstiger und effizienter sein soll als bisherige Methoden.